Investigación · robótica
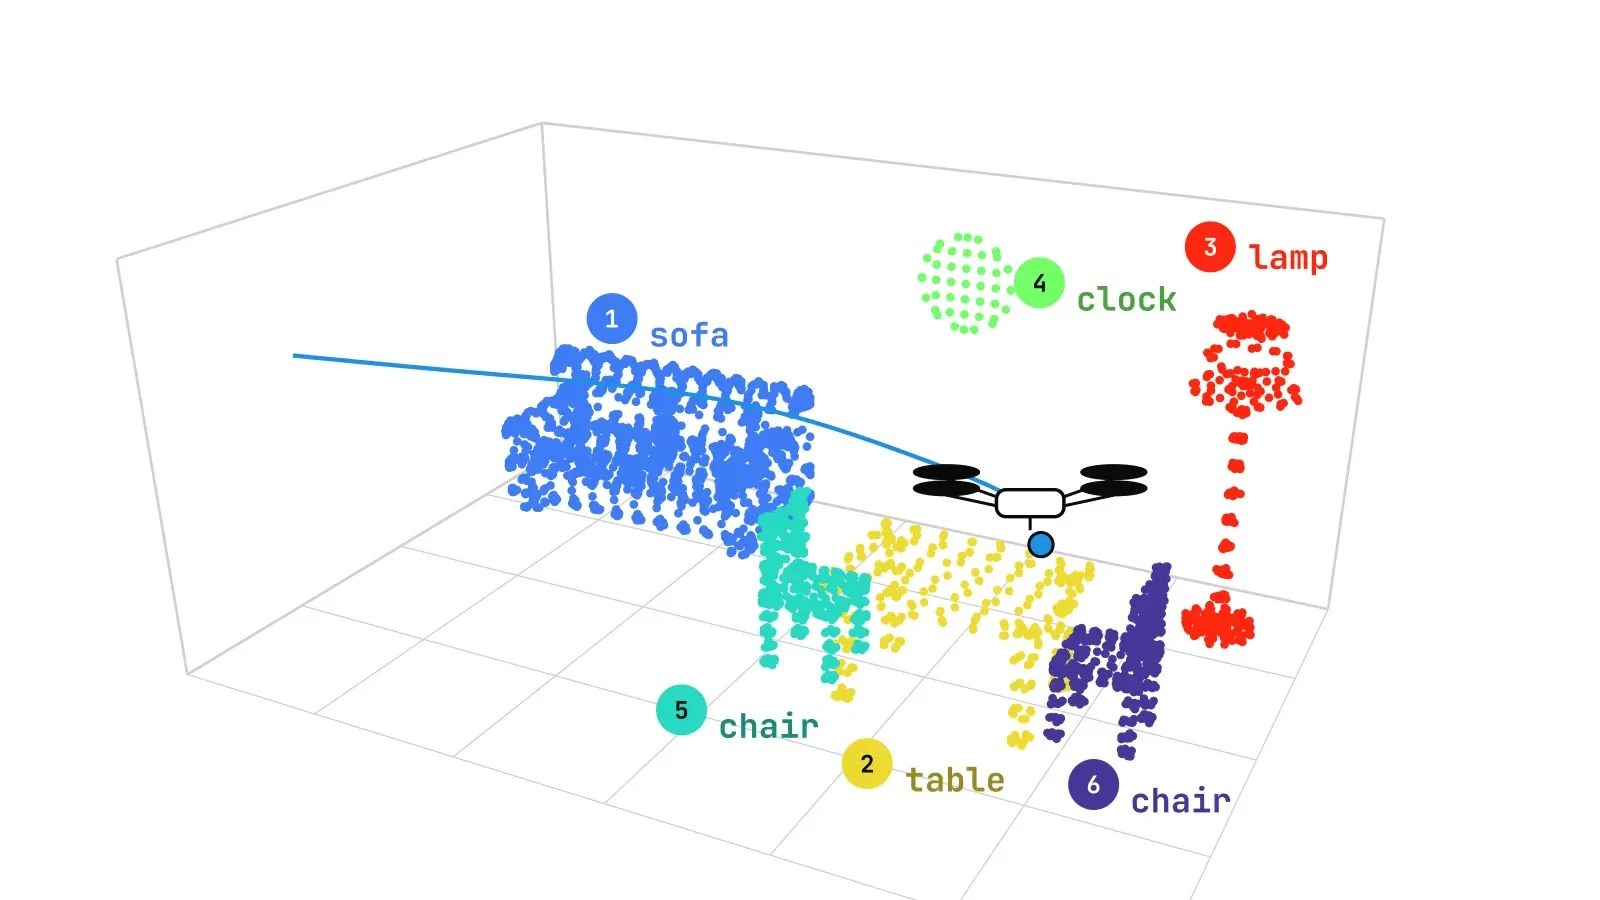
Mapeado 3D semántico con SLAM: objetos que se mantienen enteros
Un mapa 3D que se busca con palabras, pero cuyos objetos se partían, se mezclaban o se duplicaban: tres mejoras en geometría, asignación y fusión dan un mapa más coherente y una fusión cinco veces más rápida.
SLAM · semantic mapping · open vocabulary
Leer el caso →